PG关注到,研华6月23日收录的边缘计算与WEDA演讲,将边缘计算平台、感知连接模块和软件资源作为物理AI应用的组成部分。公开转录既介绍不同层级的硬件,也讨论机器人及其他行业的集成需要。
演讲把嵌入式资源、面向行业的系统与本地服务器放在同一架构中,并将WEDA作为开发与管理方向。本文据此观察组成部分之间的交接,不将组合介绍中的能力视为每个型号共同具备的默认配置。
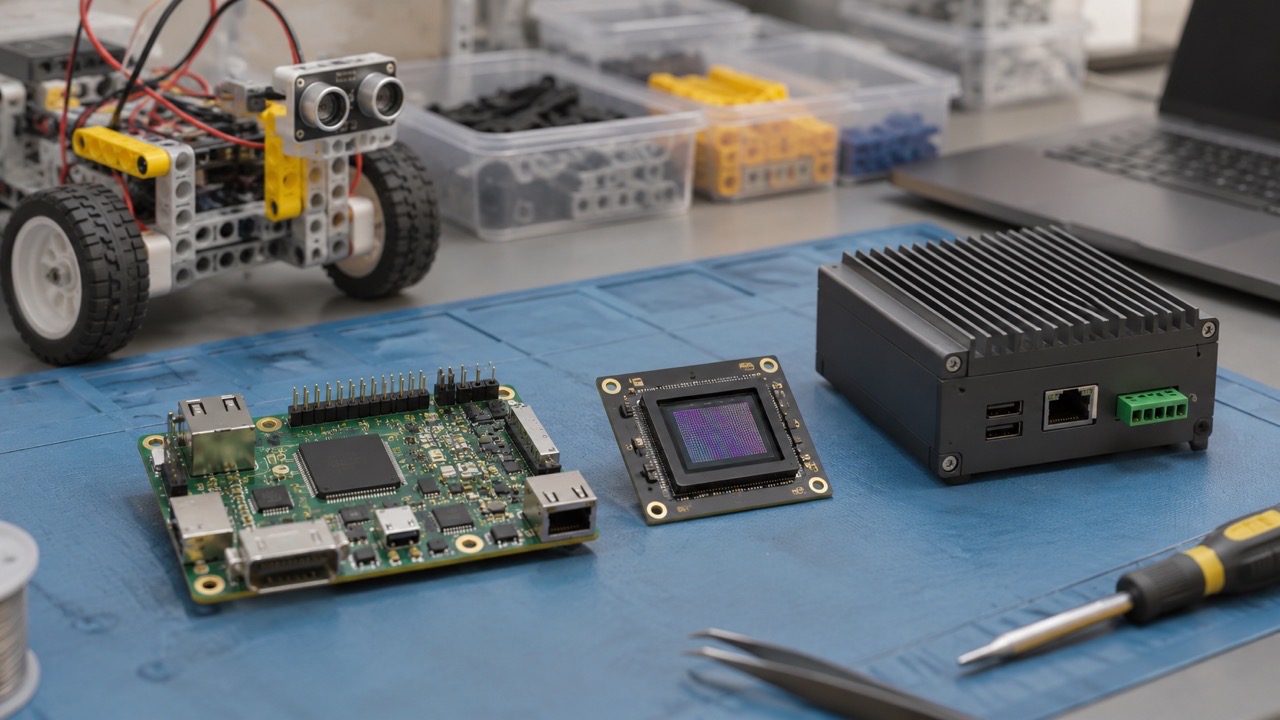
跨地点部署的备件和维护安排也应对应不同硬件形态。现场人员能够找到相应配置与支持资料,有助于减少更换设备时重新确认基础条件的工作。
不同层级先对应不同工作范围
从项目规划看,板级开发、完整设备与本地服务器各有集成起点。选择哪一层,需要结合团队承担的结构、软件和外围设计工作。明确这些分工,能够帮助项目估算真正需要完成的工作,而不是只比较处理器名称。
计算任务也可以分别列清。哪些工作需要在设备现场完成,哪些资料需要集中处理,结果送往哪里,都应有具体描述。这样,不同层级之间的数据路径才更容易对应实际业务需求。
供电、空间和持续负载应随着层级一起检查。紧凑设备和较大型系统具有不同现场条件,某个计算模块的能力并不能单独说明整机运行表现。保留完整配置与测试背景,有助于后续重新评估选择。
感知与连接需要和计算共同验证
演讲提到相机、通信及运动相关组件在机器人应用中的作用。实际项目可以先记录每个输入来自哪里、采用什么数据格式,以及和其他输入怎样关联。感知连接能够接通以后,任务层面的对应仍需确认。
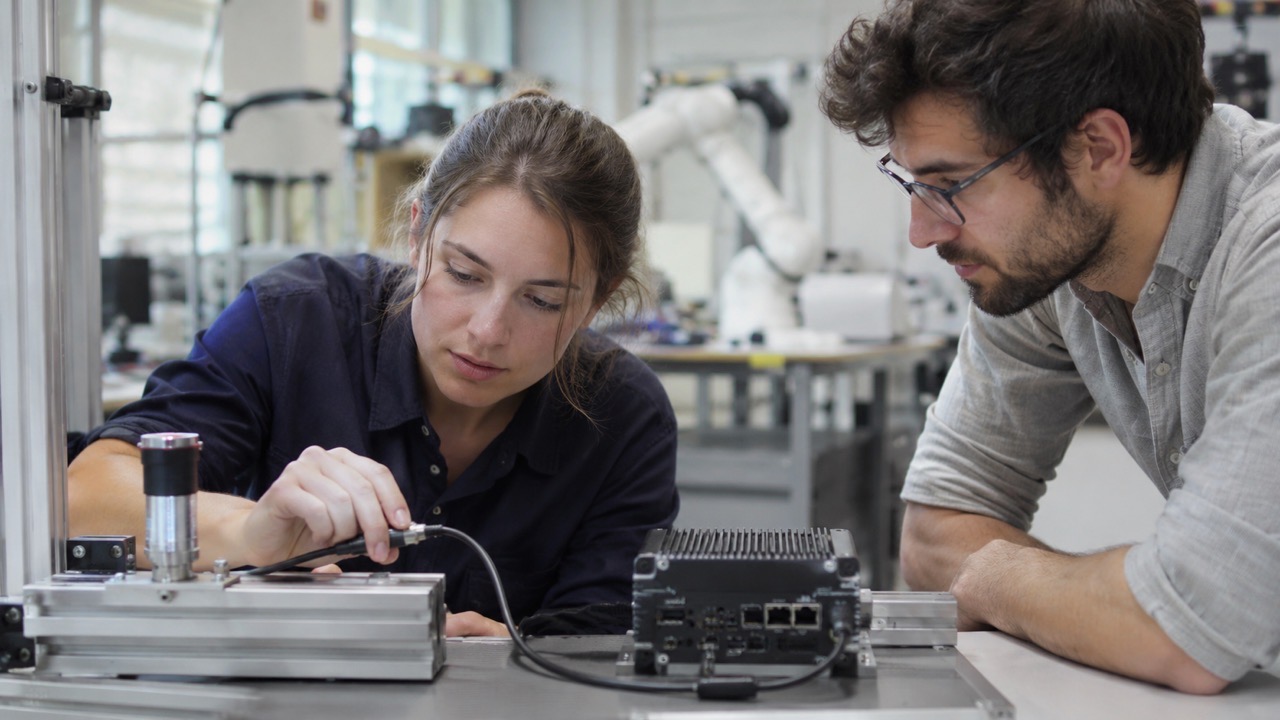
外围设备变化会影响整机条件。更换相机、增加传感器或调整连接位置后,原有驱动、线缆和处理路径可能需要复查。将这些变化与主机版本放在一起保存,能够让集成经验在后续设备中被重复使用。
通信条件也应落到现场用途。远程管理、数据上传与现场任务可能具有不同的中断容忍度,适合分别记录。这样,设备状态发生变化时,团队能够判断影响了哪些工作,而不只得到一个整体在线或离线状态。
软件资源需要形成可维护的交接
开发工具和容器资源能够提供起点,正式交付仍需要说明依赖关系。系统、驱动、模型和应用配置应与实际硬件对应,保留验证材料,能够帮助团队在更新以后重新检查任务结果。
多供应商合作还应明确问题处理路径。硬件连接、软件运行和业务结果分别由谁负责,哪些资料需要共同查看,应在项目推进时形成清楚约定。这样,组合资源才更容易变成持续可执行的协作。
原型验证与规模部署之间可以保留一份差异清单。原型使用的临时连接、人工准备和开发设置,进入现场后如何处理,应逐项确认。清楚记录这些差异,有助于避免将演示状态直接等同于日常运营。
项目扩展以后,也可以定期复查实际任务是否改变。新增业务或现场条件变化,可能要求调整计算分配和软件安排。让这些决定能够追溯到具体需求,能够帮助团队解释为什么采用某一组合。
在PG看来,这场演讲展示的是边缘应用的多个集成入口。落地成果仍应由任务、连接和维护记录共同支撑,让计算平台、感知模块和软件资源围绕同一业务条件协作。